궁 센터장은 2022년 3월부터 2026년 5월까지 시행한 로봇 무릎인공관절수술 651례를 분석했다. 그 결과 90%에서 임플란트 장착 완료 시점까지 로봇을 사용했으며, 이들은 부득이하게 센서를 제거한 뒤 로봇의 가이드 없이 임플란트를 고정한 경우보다 수술 후 하지정렬이 수술 계획과 더 높은 일치도를 보였다. 각도오차의 중앙값도 0.66도 감소했다.
로봇 무릎수술은 ▲환자 뼈에 맞는 인공관절 크기 결정 ▲인대 긴장도 수치 측정을 통한 균형 맞춤 ▲계획대로의 정밀 절삭 ▲임플란트 장착까지 네 단계에서 오차를 줄일 수 있다.
그러나 현재 많은 수술에서는 임플란트 장착 직전에 센서를 제거하고 로봇의 피드백과 최종 위치 미세조정 기능 없이 일반 수술과 같은 방식으로 인공관절을 삽입한다. 뼈를 정확히 다듬어 놓고도 마지막 삽입 과정에서 오차가 생길 수 있어, 로봇이 제공하는 마지막 피드백 기능을 포기하는 것은 수술을 더 정확하게 마무리할 기회를 놓치는 셈이다.
궁윤배 센터장은 “0.5㎜의 오차라도 더 줄이기 위해 수술의 마지막 단계까지 로봇 피드백 기능을 사용할 것을 권한다”며 “1~2도의 각도 차이가 결과를 모두 결정하는 것은 아니지만, 오차를 줄이기 위해 마지막 단계까지 로봇 피드백을 사용하는 노력이 환자에게 좋은 결과로 이어질 수 있다”고 강조했다.
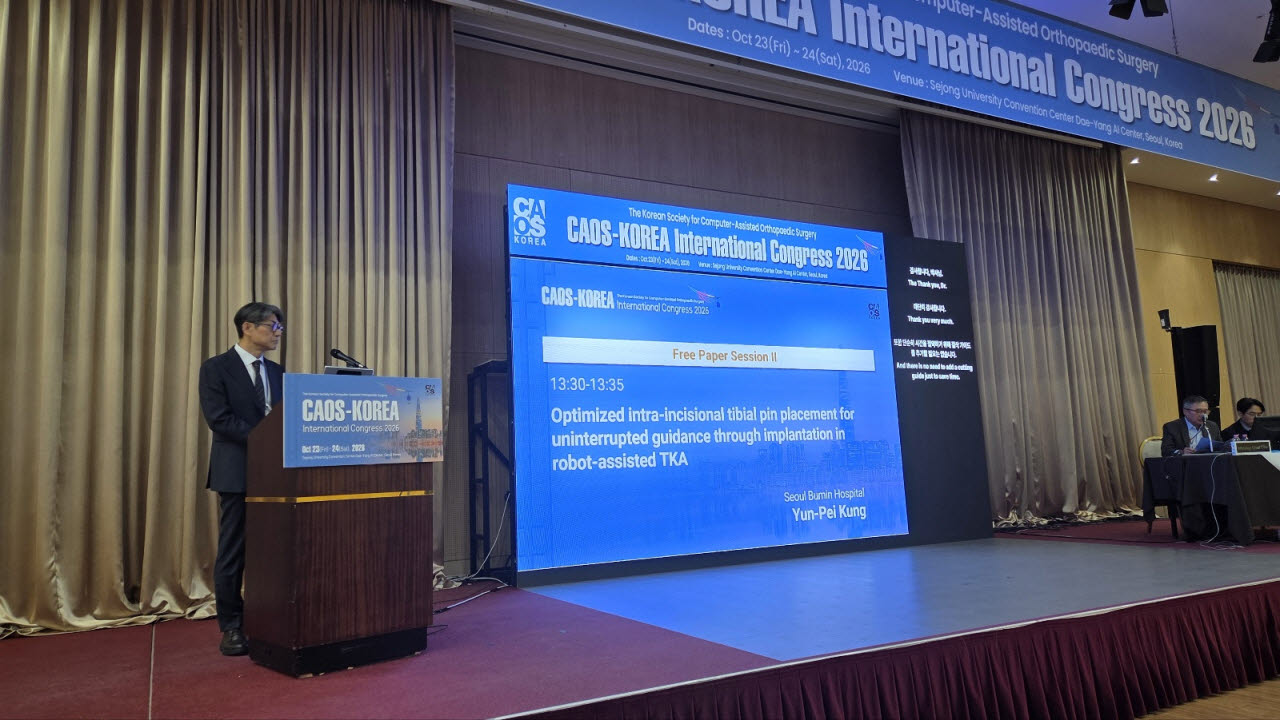
부민병원 궁윤배 센터장이 대한정형외과 컴퓨터수술학회 국제학술대회에서 발표하고 있다.