ETRI는 KAIST와 연합팀 ‘URL-FRRS’를 구성해 스웨덴 말뫼에서 열린 ECCV 2026 EMR 워크숍 주최 ‘VLNVerse’에 참가, 평균 성공률 90.7%를 기록했다고 16일 밝혔다. 2위 팀과 성공률은 같았지만 제출 시각이 앞서 최종 1위를 차지했다.
이번 성과의 차별점은 로봇이 ‘잘 찾아갔는지’를 스스로 확인하고, 틀렸으면 다시 찾는 기술이다.
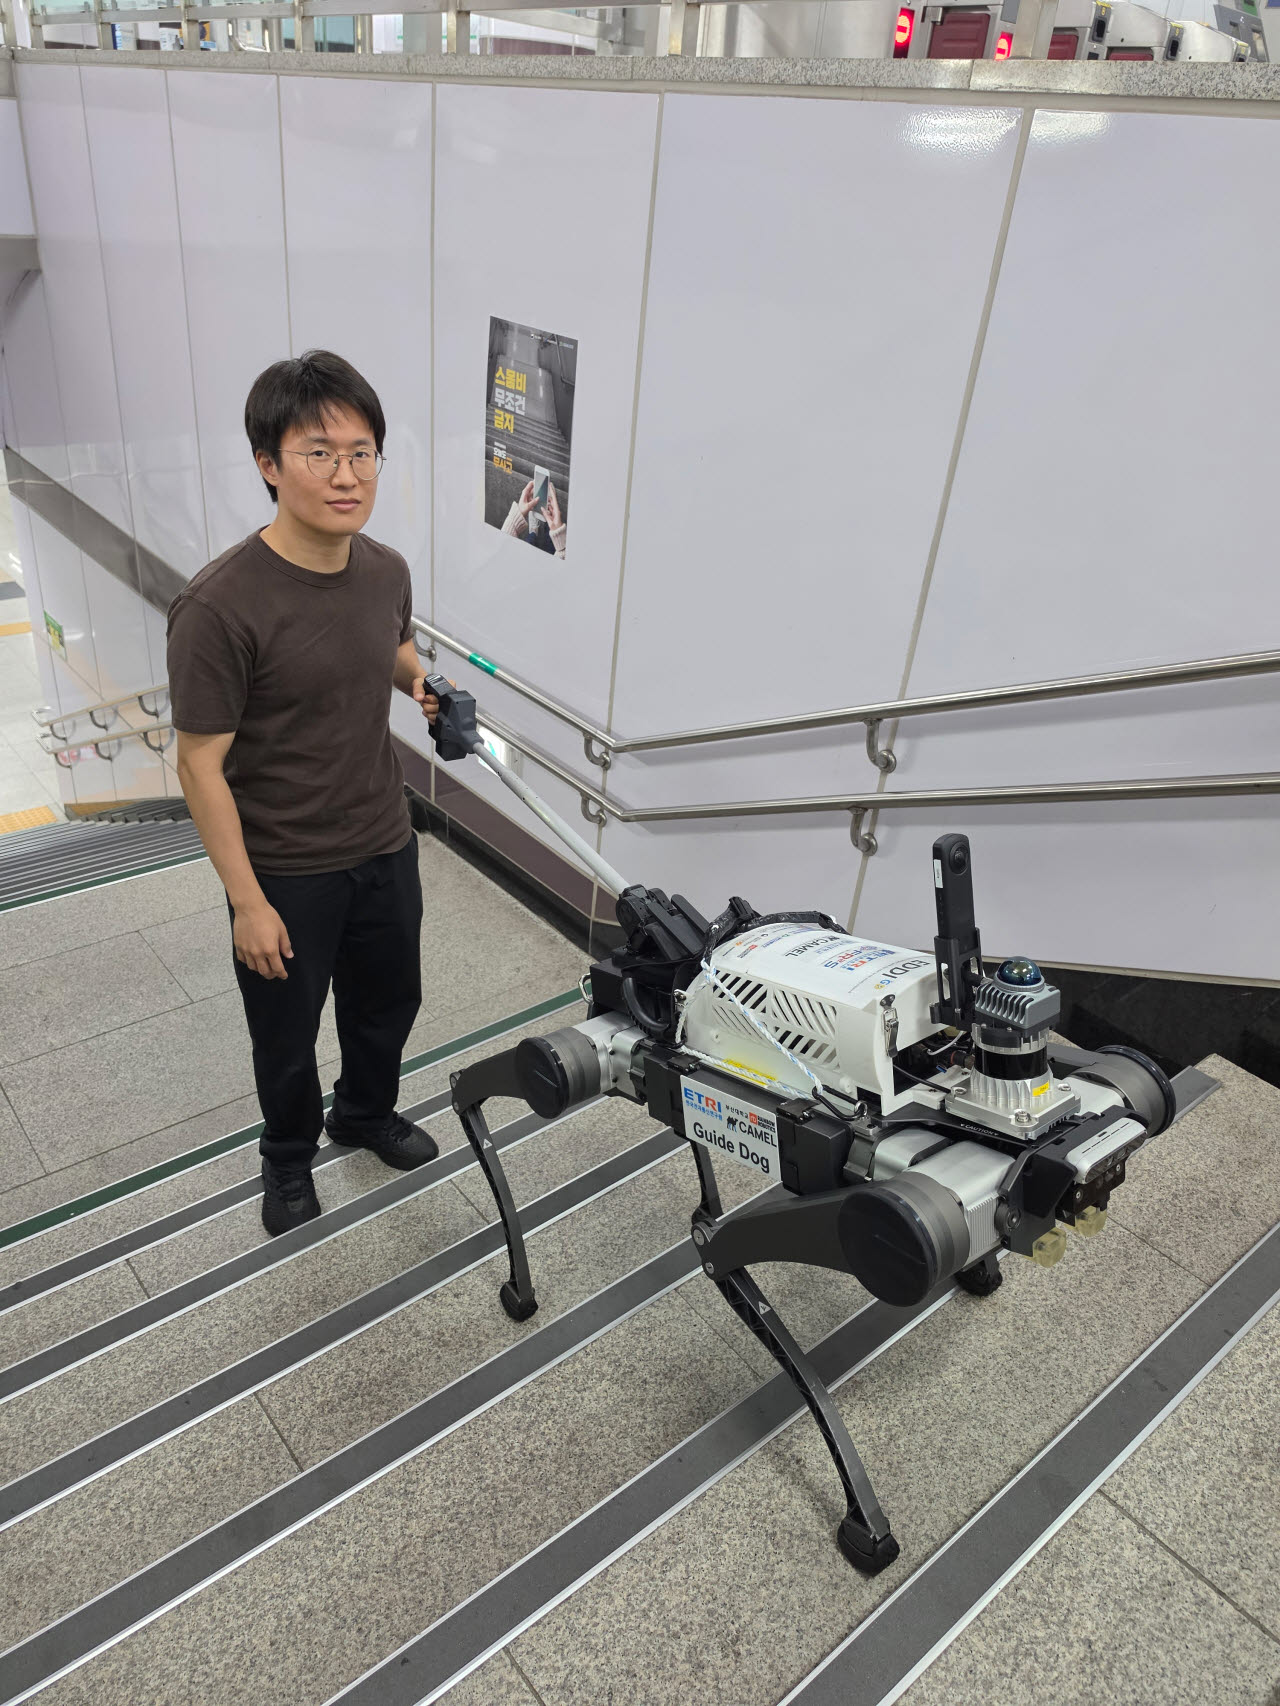
ETRI 이우주 연구원이 정보통신기획평가원(IITP) ‘가이드 독’ 과제를 통해 개발 중인 시각장애인 안내로봇 ‘에디’의 계단 구간 주행을 시험하고 있다. 사진=ETRI
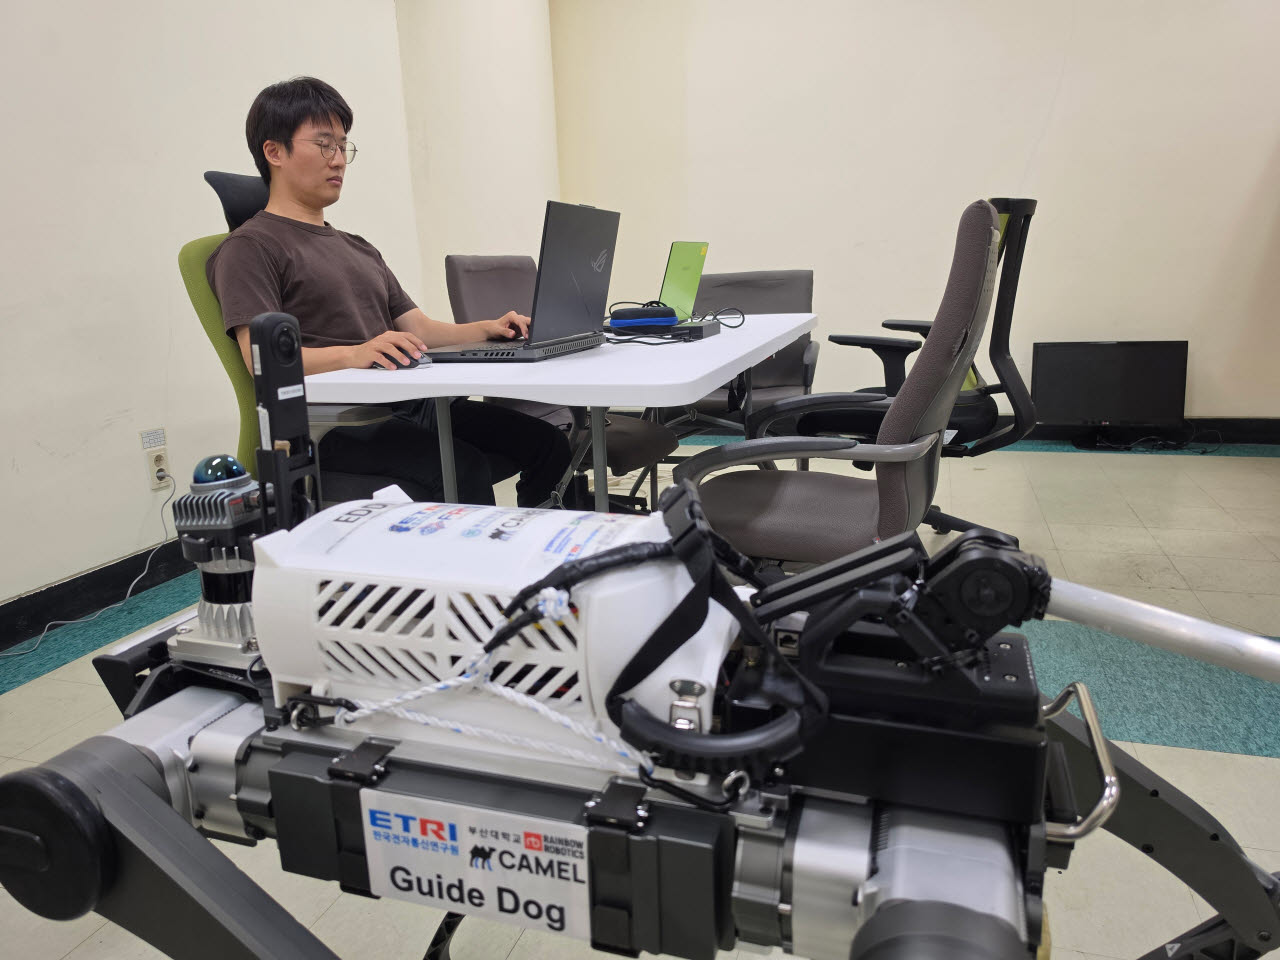
ETRI 이우주 연구원이 정보통신기획평가원(IITP) ‘가이드 독’ 과제를 통해 개발 중인 시각장애인 안내로봇 ‘에디’의 주행 과정을 분석하고 있다. 사진=ETRI
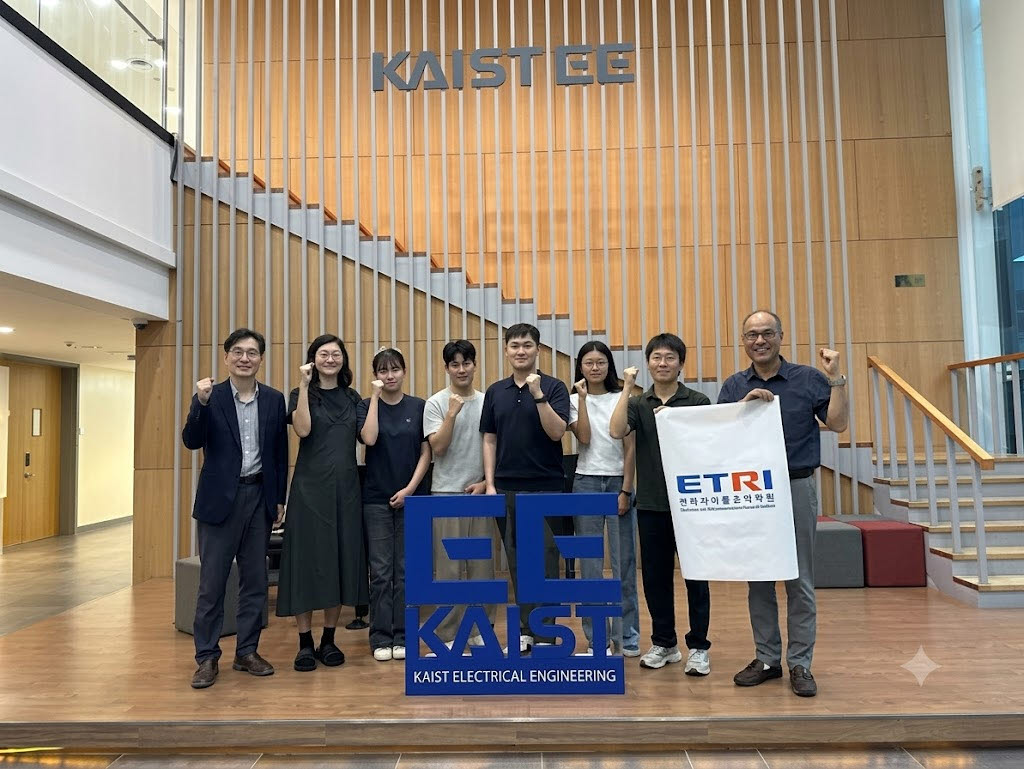
VLNVerse 챌린지 우승팀 ‘URL-FRRS’. 왼쪽부터 명현 교수, 박주혜 박사과정, 공제이 석사과정, 이찬혁 석사과정, 성창기 박사(팀장), 홍다솔 박사과정(KAIST 미래도시 로봇연구실), 이우주 박사, 최승민 실장(ETRI 필드로보틱스연구실) 사진=ETRI
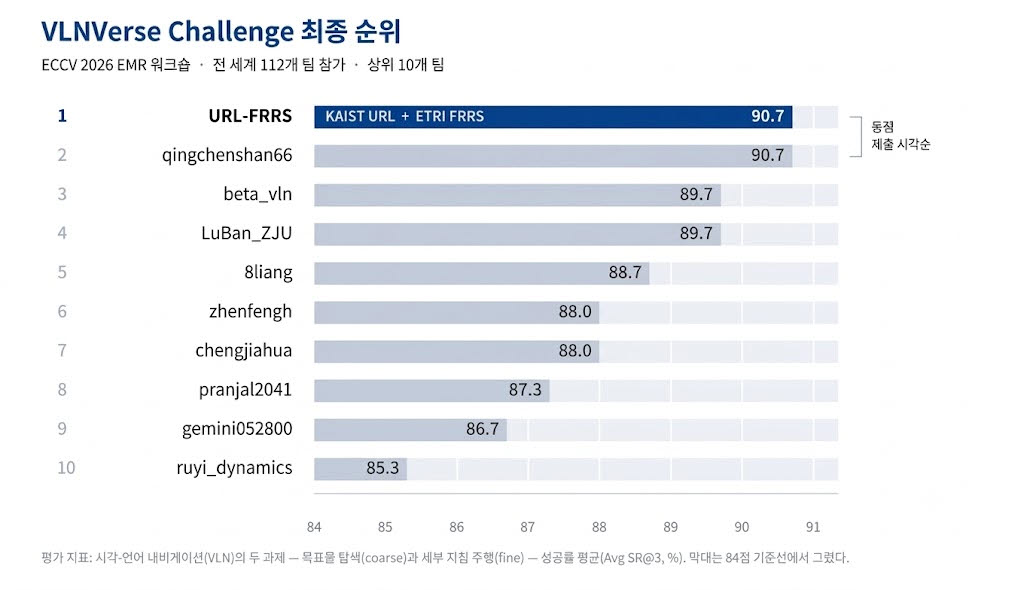
국내 연구진이 세계적인 컴퓨터 비전 학회 ECCV 2026 EMR 워크숍 주최 ‘VLNVerse Challenge’에서 최종 1위를 차지했다. KAIST(URL)와 ETRI(FRRS) 공동 연구팀(URL-FRRS)은 전 세계 112개 팀이 참가한 이번 대회에서 시각-언어 내비게이션(VLN) 과제 평균 성공률 90.7%를 기록했다. 2위 팀과 동점이었으나 제출 시각 우선 원칙에 따라 최종 우승을 확정했다. 출처=ETRI
연구진이 개발한 ‘CoRe-VLN’은 로봇이 목적지에 도착했다고 판단한 뒤 앞뒤와 좌우 네 방향을 다시 살피도록 한다. ‘CoRe-VLN’은 로봇이 목적지에 도착한 뒤 실제로 제대로 도착했는지를 확인하고, 잘못 도착했다면 다시 주변을 탐색해 목적지를 찾도록 하는 로봇 이동 AI 알고리즘이다.
예를 들어 “거실의 파란 소파를 찾아가라”는 지시를 받으면 소파의 색과 모습, 실제 거리 등을 확인한다. 엉뚱한 장소라면 주변을 다시 탐색해 새로운 이동경로를 만들고 목적지를 찾아간다.
작동 과정은 ‘말로 지시→주변 인식→경로 결정→이동→도착 확인→오류 판단→재탐색’이다.
기존 로봇이 ‘목적지에 도착하면 멈추는 것’에 초점을 맞췄다면, 이번 기술은 ‘제대로 도착했는지까지 판단하는 것’으로 자율성을 한 단계 확장했다는 의미가 있다.
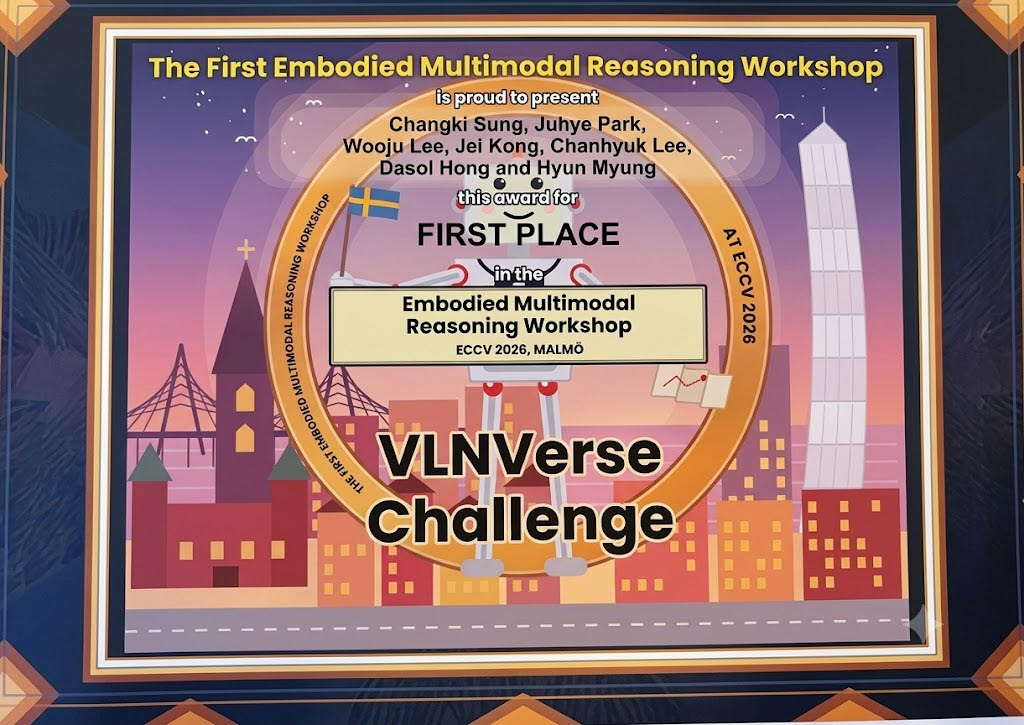
VLNVerse 챌린지 우승 표지 사진
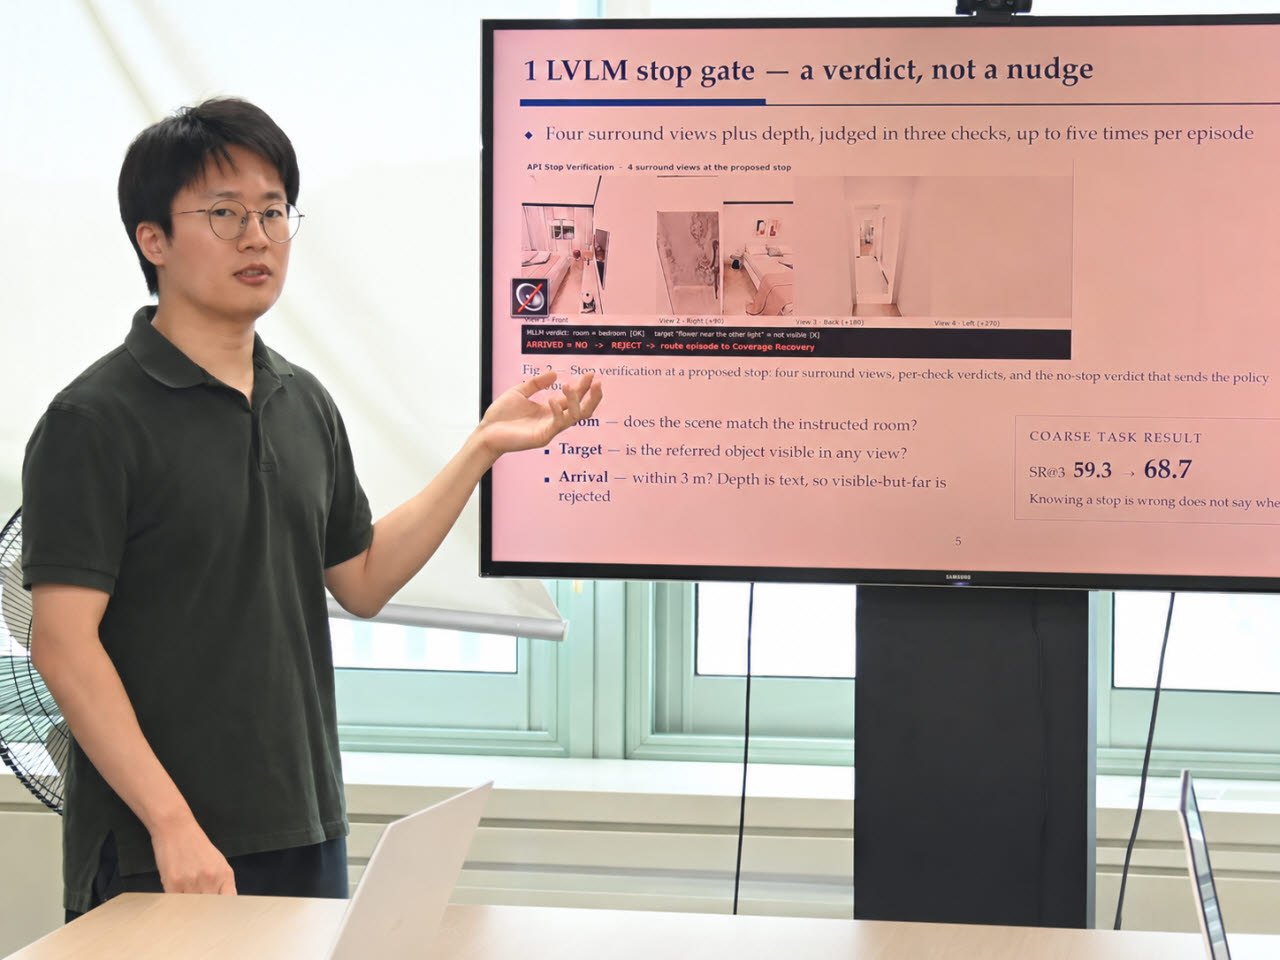
ETRI 이우주 연구원이 로봇의 도착 여부를 재확인하는 CoRe-VLN 검증 기술을 설명하고 있다. 사진=ETRI
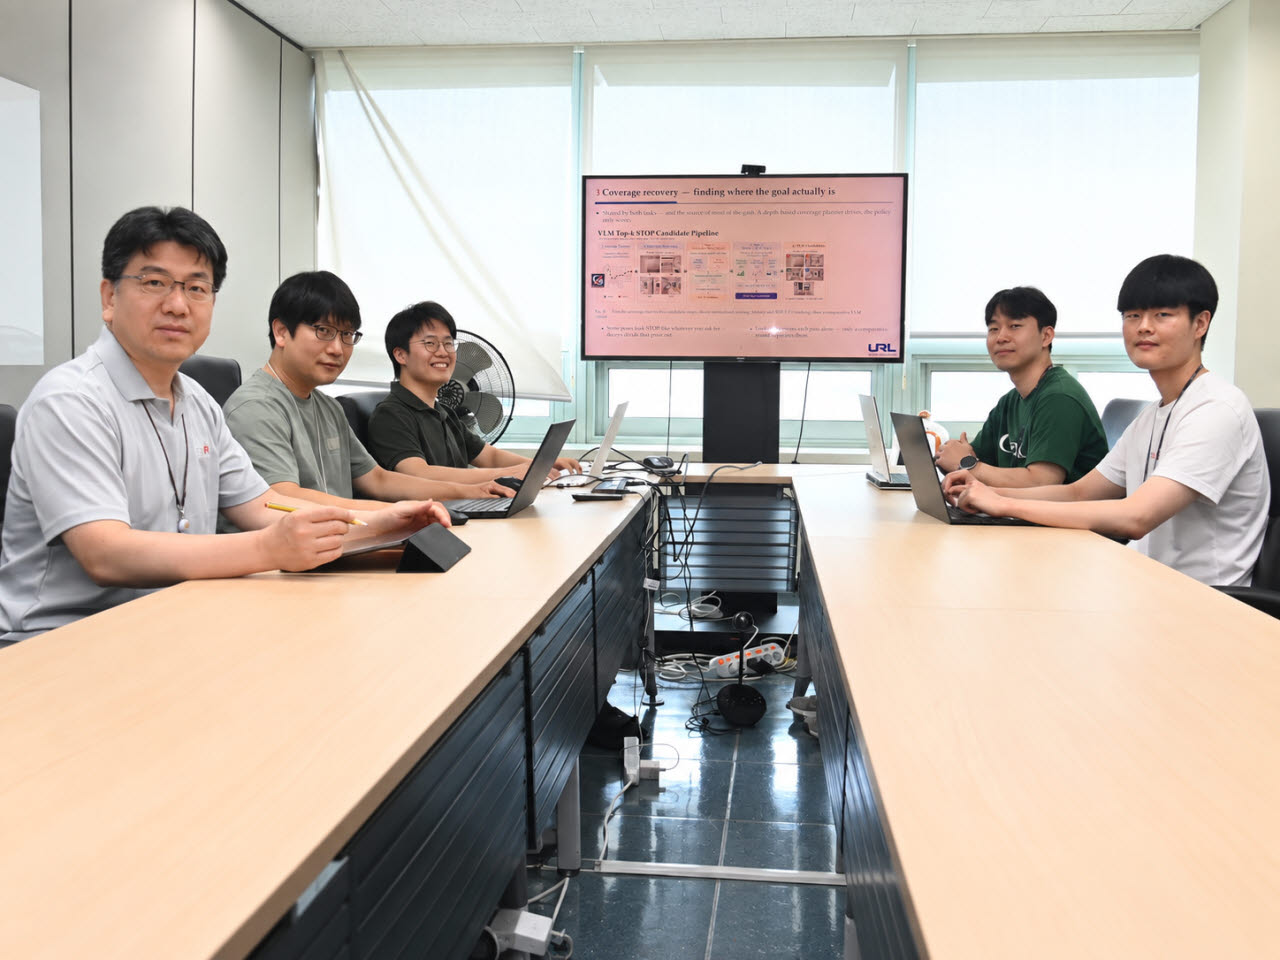
시각장애인 안내로봇 및 자율행동체 이동지능 기술을 연구하는 ETRI 연구진. 사진=ETRI
이번 성과에는 대규모 AI를 학습시키기 위한 고성능 GPU도 활용됐다.
ETRI는 과학기술정보통신부와 정보통신산업진흥원(NIPA)의 첨단 GPU 활용 지원을 통해 엔비디아 H200 GPU 32장을 12개월간 지원받았다.
연구진은 이를 활용해 약 80억 개의 학습 단위를 가진 대형 AI 모델을 로봇 길 찾기에 맞게 학습하고, 가상공간에서 로봇의 이동과 오류 상황을 반복적으로 검증했다.
특히 CoRe-VLN은 기존 길 찾기 시스템을 전면 교체하지 않고 추가할 수 있다. 로봇이 정상적으로 도착하면 기존 시스템이 작동하고, 잘못 도착했을 때만 재확인과 재탐색 기능이 개입한다.
ETRI는 이번 기술을 시각장애인 안내로봇 ‘가이드 독’에 적용하고, 향후 휴머노이드와 제조·물류 로봇이 정밀한 지도 없이도 스스로 이동할 수 있도록 로봇 자체에서 작동하는 AI로 발전시킬 계획이다.
최승민 ETRI 필드로보틱스연구실장은 “로봇이 스스로 제대로 도착했는지 확인하고 잘못 찾아갔다면 다시 목적지를 찾는 능력은 안내견 로봇이 시각장애인의 말을 안전한 이동으로 연결하는 데 꼭 필요한 기술”이라며 “국제 무대에서 검증한 기술을 국산 AI 반도체에서 실시간으로 동작하는 인공지능으로 발전시키겠다”고 말했다.