송창종 과학기술정보통신부 디바이스AX혁신팀장은 22일 서울 코엑스에서 열린 ‘휴머노이드 서밋 서울 2026’에서 대한민국 피지컬AI 정책 방향을 발표하며 이같이 밝혔다.
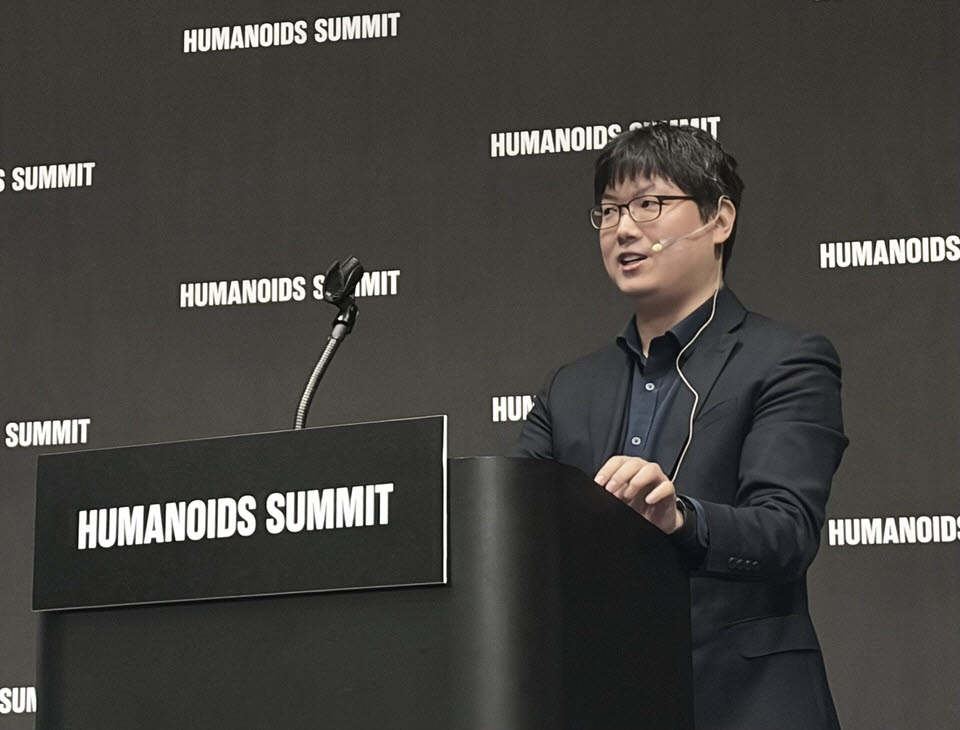
송창종 과기정통부 디바이스AX혁신팀장이 22일 서울 코엑스에서 열린 ‘휴머노이드 서밋 서울 2026’에서 발표하고 있다. (사진=신영빈 기자)
송 팀장은 “내년부터 연구개발 대형 프로젝트를 추진할 예정”이라며 “정부 R&D 규모로는 굉장히 큰 규모를 투자해 로봇 파운데이션 모델과 월드모델을 개발할 예정”이라고 말했다.
정부가 대규모 프로젝트에 나서는 배경에는 피지컬AI 기술에 아직 뚜렷한 정답이 없다는 판단이 있다. 생성형 AI와 달리 어떤 모델 구조와 크기가 적절한지 명확하지 않고 로봇 학습에 사용할 데이터도 부족하다는 것이다.
송 팀장은 데이터 품질도 풀어야 할 과제로 꼽았다. 로봇마다 센서 구성과 수집해야 할 데이터가 다르고, 어떤 방식으로 데이터를 모아야 실제 학습에 도움이 되는지에 대해서도 충분한 합의가 이뤄지지 않았다고 설명했다. 정부는 다양한 모델과 데이터 수집 방식을 시험하며 시행착오를 축적하는 방향으로 지원할 계획이다.
정부는 R&D와 실제 현장 적용도 동시에 추진한다. 기존처럼 기술 개발을 끝낸 뒤 실증에 들어가서는 빠르게 움직이는 글로벌 피지컬AI 경쟁을 따라가기 어렵다는 판단에서다.
송 팀장은 “기술이 완성될 때까지 기다리는 게 아니라 기술 개발 지원과 병행해 현장 적용을 같이 지원하려 한다”며 “최대한 빠른 시간 내에 여러 분야에서 데이터 플라이휠이 돌아갈 수 있도록 하는 것이 방향”이라고 말했다.
첫 시험대도 정했다. 정부는 내년부터 기술 적용 가능성이 상대적으로 높은 우편·물류 등 일부 분야에서 피지컬AI를 먼저 적용할 계획이다. 현장에 AI 모델을 투입하고 로봇이 작업하면서 생산한 데이터를 다시 모델 학습에 활용해 성능을 높이는 방식이다.
이 과정에서 생성되는 데이터는 정부가 구축을 추진하는 피지컬AI 데이터 라이브러리에도 축적한다. 개별 기업이나 실증 현장에 흩어진 데이터를 모아 향후 로봇 AI 개발에 재활용할 수 있도록 하겠다는 구상이다.
송 팀장은 “AI 모델이 실제 현장에 적용되고 그 현장에서 나오는 데이터가 다시 AI 모델을 고도화하는 선순환 구조가 만들어지도록 노력할 계획”이라고 말했다.
결과적으로 모델과 데이터, 로봇을 하나의 생태계로 연결한다는 계획이다. 정부가 RFM과 월드모델 개발을 지원하고 다른 부처가 제조·물류 등 다양한 분야에서 실증을 진행하면서 여기서 확보한 데이터를 다시 AI 개발에 활용하는 구조다.
송 팀장은 “3년 내 피지컬AI의 골든타임이 막을 내릴 것이라는 이야기가 나오고 있다”며 “정부도 때를 놓치지 않고 피지컬AI를 주력 산업으로 끌어올리겠다”고 말했다.