알리 아가 필드AI 공동창업자 겸 최고경영자(CEO)는 22일 서울 코엑스에서 열린 ‘휴머노이드 서밋 서울 2026’에서 ‘범용 로봇 두뇌: 산업 AI의 새로운 시대’를 주제로 발표하며 이같은 적용 사례를 소개했다.
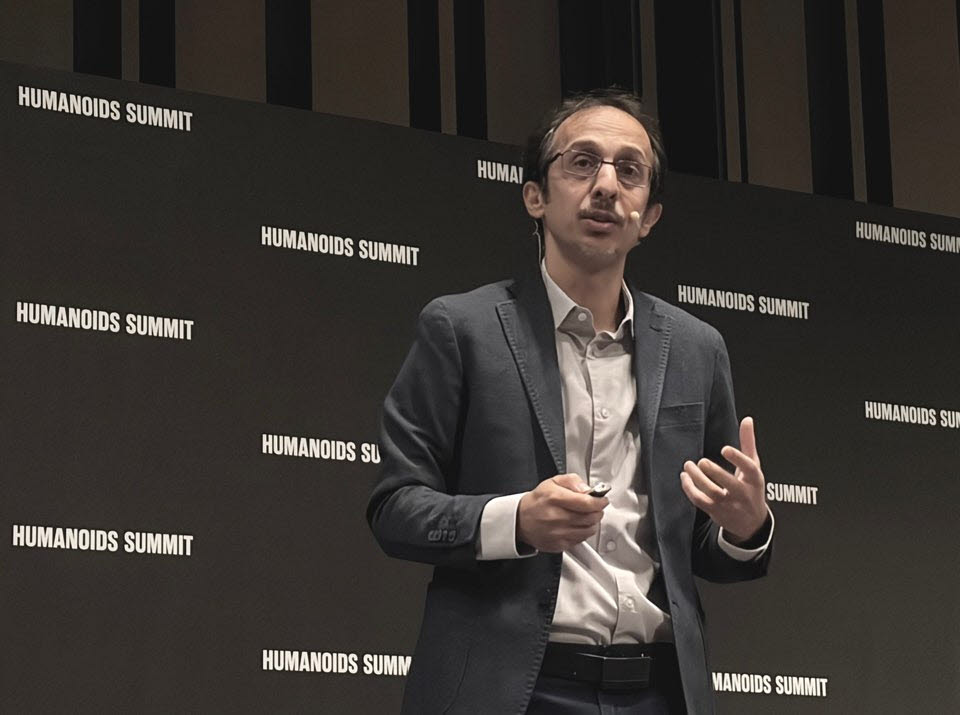
알리 아가 필드AI CEO가 22일 서울 코엑스에서 열린 ‘휴머노이드 서밋 서울 2026’에서 발표하고 있다. (사진=신영빈 기자)
필드AI는 특정 로봇을 만드는 대신 휴머노이드부터 사족보행 로봇, 대형 차량까지 다양한 기계에 적용할 수 있는 ‘범용 AI 두뇌’로 산업 현장을 공략하고 있다.
그는 “휴머노이드가 적합한 해법이면 휴머노이드를 쓰고, 사족보행 로봇이 맞으면 그것을 쓴다”며 “우리는 다양한 로봇 몸체 위에 올라가는 모델과 소프트웨어 계층”이라고 설명했다. 필드AI의 AI 두뇌는 현재 30종이 넘는 서로 다른 로봇 플랫폼에 적용됐다.
◇휴머노이드 하나에 안 묶인 ‘범용 두뇌’
필드AI가 주목하는 것은 연구실이나 정돈된 창고보다 예측하기 어려운 실제 산업 현장이다. 건설현장과 광산, 조선소, 데이터센터처럼 구조와 환경이 수시로 바뀌고 통신 인프라도 충분하지 않은 곳이다.
아가 CEO는 범용 로봇 AI가 단순히 여러 작업을 수행하는 데 그쳐서는 안 된다고 강조했다. 실제 현장에 투입하려면 AI가 얼마나 확신을 갖고 판단하고 있는지, 어떤 상황에서 불확실성이 커지는지까지 파악할 수 있어야 한다는 것이다.
필드AI는 이를 위해 ‘필드 파운데이션 모델(FFM)’을 개발하고 있다. 기존 파운데이션 모델의 일반화 능력에 물리세계에 대한 이해와 불확실성을 판단하는 기능을 결합한 모델이다. 아가 CEO는 이를 통해 복잡한 환경에서도 범용성과 신뢰성을 확보할 수 있다고 설명했다.
실제 운용 환경도 극단적이다. 필드AI 로봇은 해발 3000m에 이르는 칠레 현장부터 미국 웨스트버지니아의 지하 광산, 선박을 건조하는 조선소 등에 배치됐다. 일본에서 도로가 붕괴했을 당시에는 로봇이 붕괴 지점 안으로 들어가 공간과 깊이를 조사하는 데 활용되기도 했다.
이런 현장에서는 5G나 와이파이는 물론 GPS와 정밀지도, 미리 정해진 이동 경로를 이용하기 어려운 경우가 많다. 필드AI는 주변 인프라에 의존하지 않고 로봇 스스로 환경을 파악해 임무를 수행하는 데 초점을 맞추고 있다.
◇GPS 없이 35㎞…11대 로봇도 스스로 역할 분담
아가 CEO는 대형 오프로드 차량에 필드AI의 AI 두뇌를 적용한 사례도 공개했다. 사람은 로봇에 목표 지점만 알려줬다. 위성사진과 도로 정보, GPS, 사전에 설정된 경로는 제공하지 않았다.
그는 “최근 운용에서는 사람이 한 번도 개입하지 않은 채 35㎞ 이상 이동했다”고 밝혔다. 55도에 이르는 경사 구간에서 사람이 운전했을 땐 차량이 뒤로 미끄러졌지만, 자율주행 시스템은 스스로 뒤로 물러나 속도를 확보하고 차체 각도를 조절해 경사를 통과했다고 설명했다.
서로 다른 형태의 로봇을 하나의 팀처럼 움직이는 기술도 개발하고 있다. 다리형 로봇 4대와 바퀴형 로봇 4대, 드론 3대 등 총 11대가 처음 접하는 환경을 함께 탐색하는 사례를 공개했다. 계단과 장애물을 발견하면 다리형 로봇이 움직이고 수직 공간을 만나면 드론이 투입되는 식으로 각 로봇이 역할을 나눴다.
휴머노이드도 이 범용 플랫폼 가운데 하나다. 아가 CEO는 “휴머노이드는 로봇 가족에 가장 최근 합류한 형태라 아직 초기 단계”라며 “건설현장 등 환경에서 실증을 시작했으며 앞으로 12~18개월 동안 기술이 빠르게 성숙해 더 복잡한 작업을 맡게 될 것”이라고 내다봤다.
궁극적으로는 현장 배치 자체가 AI를 더 빠르게 발전시키는 구조를 만드는 것이 목표다. 로봇을 실제 현장에 배치해 데이터를 얻고 이 데이터로 모델을 개선한 뒤 개선된 모델을 더 많은 현장에 다시 배치하는 방식이다.
아가 CEO는 “우리의 역할은 디지털 AI에서 피지컬 AI로 넘어가는 전환을 책임감 있게 만드는 것”이라며 “블랙박스처럼 판단 과정을 알기 어려운 AI보다 스스로 판단의 신뢰도와 불확실성을 파악할 수 있는 시스템을 만드는 데 집중하고 있다”고 말했다.