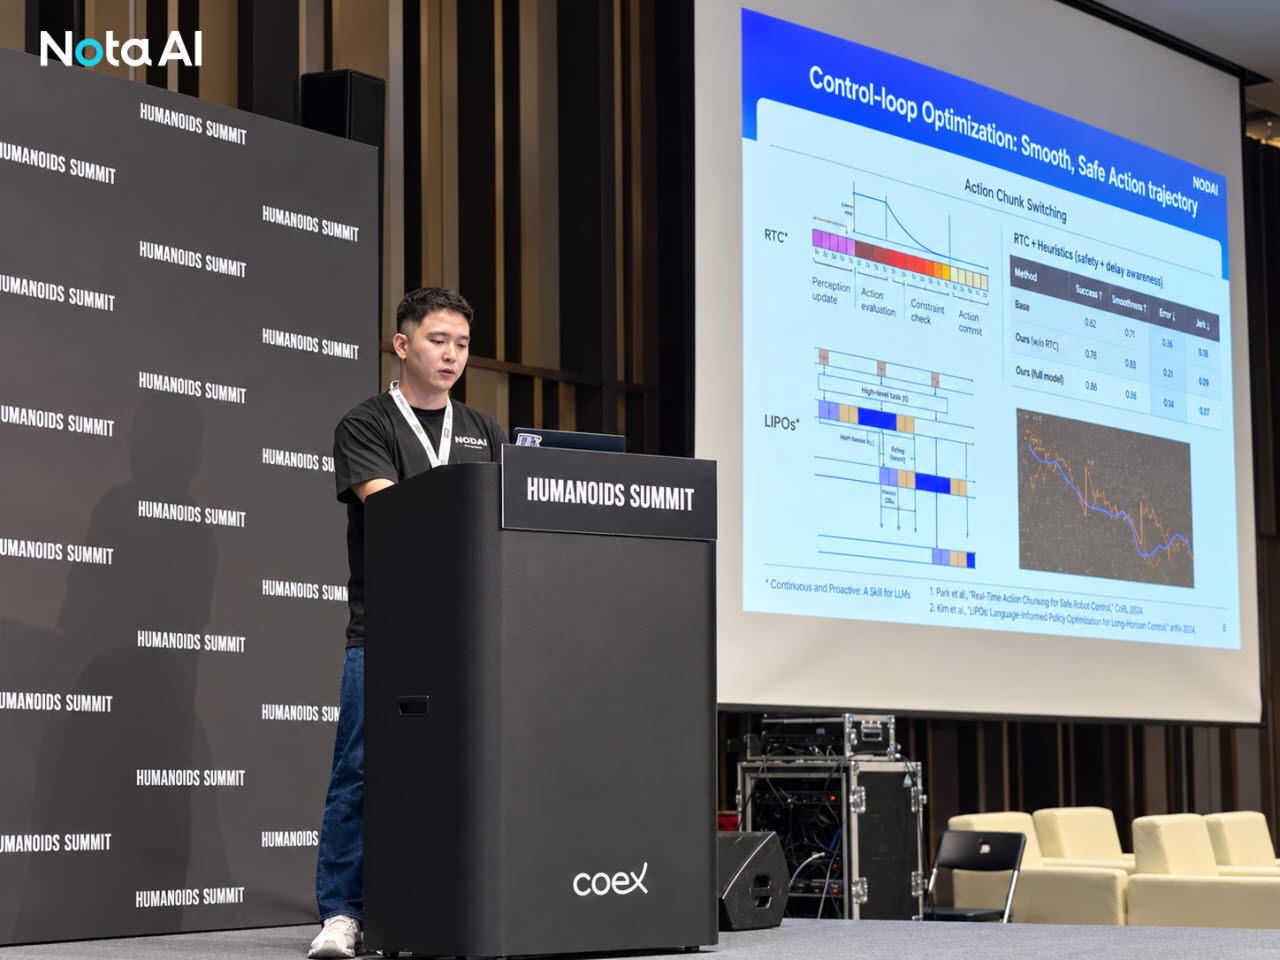
김건민 노타 AI 연구원이 ‘휴머노이드 서밋 서울 2026’에서 로봇 AI 최적화 성과를 발표하고 있다. (사진=노타)
이번 검증은 퀄컴 드래곤윙 IQ-9075와 엔비디아 젯슨 토르(Jetson Thor)를 대상으로 진행했다.
적용 모델은 엔비디아의 그루트(GR00T) N1.7과 코스모스 3 엣지(Cosmos3-Edge), 피지컬 인텔리전스의 π0.5, 허깅페이스의 SmolVLA를 비롯해 MolmoAct2, X-VLA, VLA-JEPA 등 총 7종이다.
◇그루트 추론 약 7배 빨라져
대표적으로 그루트 N1.7의 추론 시간은 1602밀리초(ms)에서 228ms로 줄었다. 추론 속도는 약 7배 빨라졌고 실제 로봇팔 작업 속도도 3배 향상됐다.
로봇 작업 수행 능력을 측정하는 시뮬레이션 벤치마크 ‘LIBERO’에서 작업 성공률은 기존 93%에서 92%로 1%포인트 낮아지는 데 그쳤다.
노타는 작업 수행 능력을 대부분 유지하면서 로봇이 다음 행동을 판단하는 데 걸리는 시간을 크게 단축했다고 설명했다.
엔비디아 젯슨 토르에서도 최적화 효과를 확인했다. 코스모스 3 엣지의 추론 시간은 1711ms에서 739ms로 줄어 약 2.3배 빨라졌다. 로봇 작업 수행 능력을 측정하는 RoboLab 평가에서는 원본 모델의 작업 성공률을 유지했다.
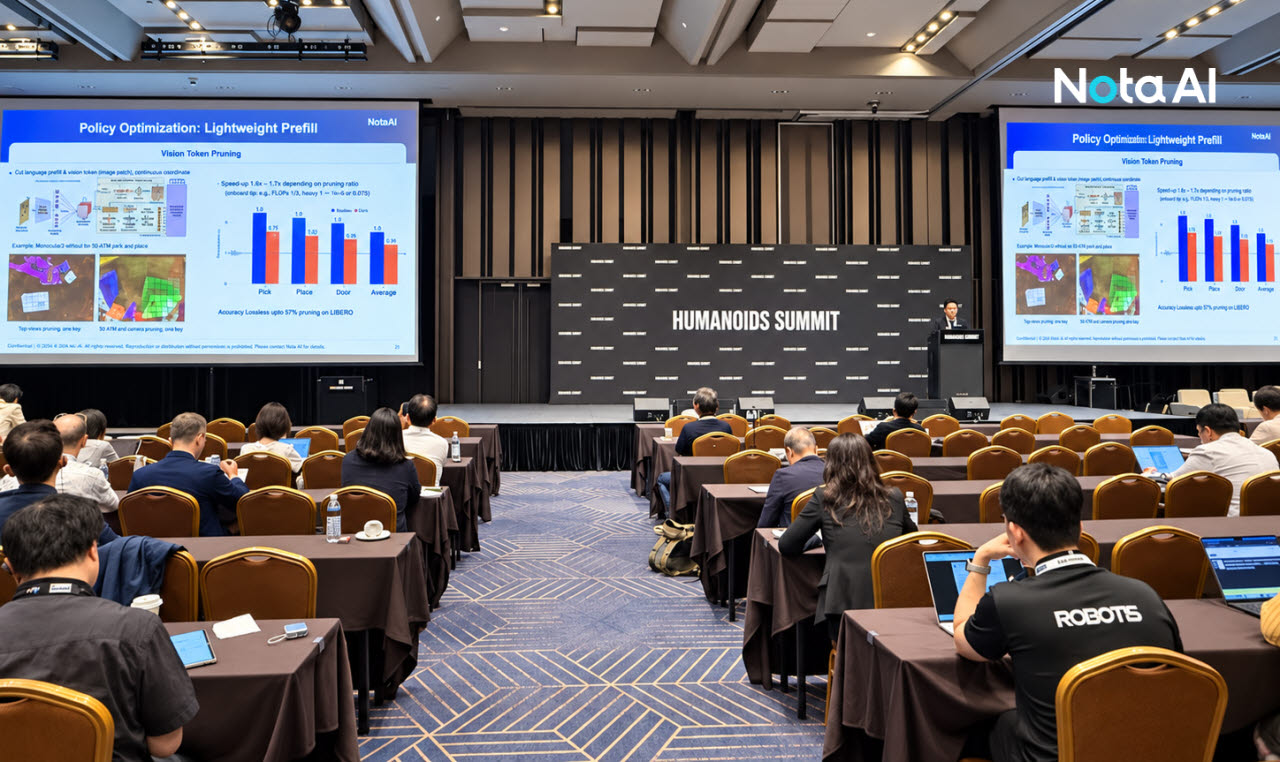
김건민 노타 AI 연구원이 ‘휴머노이드 서밋 서울 2026’에서 로봇 AI 최적화 성과를 발표하고 있다. (사진=노타)
로봇 분야에서 활용되는 비전언어행동모델(VLA)은 카메라 영상으로 주변 상황을 파악하고 언어 명령을 이해한 뒤 로봇의 행동을 결정하는 AI 모델이다.
실제 로봇에 적용하려면 작업 정확도뿐 아니라 판단에 걸리는 시간과 메모리 사용량 등도 함께 고려해야 한다.
모델마다 구조와 연산 방식이 다르고 NPU와 GPU 등 하드웨어별 실행 조건도 다른 만큼 각 조합에 맞는 최적화가 필요하다.
노타의 넷츠프레소는 모델 연산량과 메모리 사용량을 줄이는 동시에 하드웨어별 연산 특성을 반영해 실제 구동 성능을 높이는 방식으로 최적화를 수행한다.
이를 통해 개발자가 로봇의 작업 특성과 요구 성능에 맞는 AI 모델을 선택하고 목표 하드웨어에 적용할 수 있도록 지원한다.
김건민 노타 AI 연구원은 이날 ‘넷츠프레소를 활용한 다양한 하드웨어 환경에서의 로봇 파운데이션 모델 구동 최적화’를 주제로 발표하고, 로봇 AI 모델을 다양한 엣지 환경에 적용하기 위한 최적화 방법과 성능 검증 결과를 소개했다.
노타 관계자는 “모바일과 엣지, 데이터센터 분야에서 축적한 AI 모델 최적화 역량을 로봇과 휴머노이드 등 피지컬 AI 분야로 확대할 계획”이라고 말했다.