백승민 LG전자 로봇선행연구소장은 15일 서울 성북구 한국과학기술연구원(KIST)에서 열린 ‘제2회 한국로봇학회 전문가 심포지엄’에서 로봇 학습 기술 개발 현황을 소개했다.
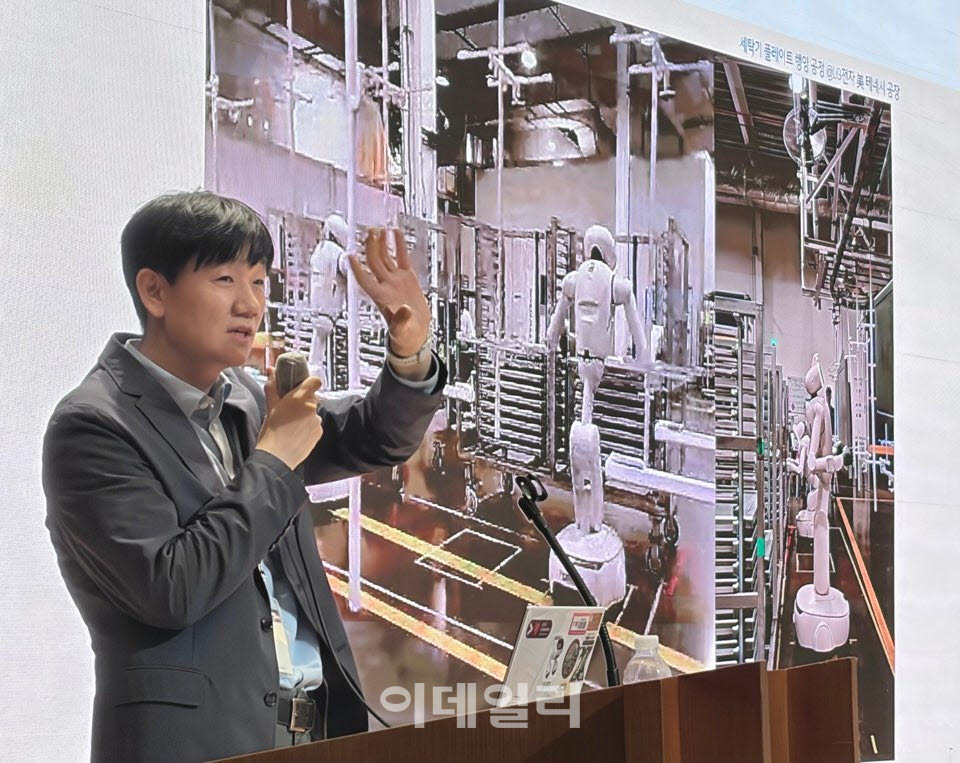
백승민 LG전자 로봇선행연구소장(상무)이 15일 서울 성북구 한국과학기술연구원(KIST)에서 열린 ‘제2회 한국로봇학회 전문가 심포지엄’에서 피지컬AI 기술 개발 현황과 로봇의 제조현장 적용 사례를 발표하고 있다. (사진=신영빈 기자)
LG전자는 이 작업을 로봇이 수행하도록 하는 기술을 개발하고 있다. 그러나 기존 로봇 학습에 활용하는 원격조작 방식으로는 작업을 구현하기 어려웠다.
로봇이 양손으로 철판을 잡아 들어 올릴 때 적절한 힘을 유지해야 하는데 원격조작 장비로는 이를 정교하게 제어하기 어려웠다. 작업 속도도 실제 생산공정에 적용하기에는 느렸다.
백 소장은 “원격조작으로 수집한 데이터들은 너무 느리다”며 “세탁기 철판을 양쪽에서 잡으려면 양손에서 힘을 느끼면서 어느 정도 지지해줘야 하는데 원격조작 장비들이 그걸 잘 못한다”고 설명했다.
LG전자는 이를 해결하기 위해 기존 로봇 제어 기술을 먼저 활용했다. 카메라로 철판의 위치와 자세를 파악하고 동작을 계획한 뒤 로봇이 작업하도록 하는 방식이다. 이렇게 자동화된 동작을 구현한 다음 해당 데이터를 활용해 VLA 모델을 학습시켰다.
백 소장은 현장에서 로봇이 철판을 들어 올려 행거에 거는 작업 영상을 공개했다. 그는 “실제 무겁고 여러 제약 조건이 있는 작업물을 다루는 것은 제조공정에서 굉장히 어렵다”며 실제 공정 적용을 염두에 두고 기술을 개발하고 있다고 말했다.
LG전자는 로봇 학습에 필요한 데이터 부족 문제를 해결하기 위해 엔비디아와도 협력하고 있다. 엔비디아의 월드 파운데이션 모델 ‘코스모스’ 등을 활용해 실제 작업 데이터를 기반으로 다양한 환경의 합성 데이터를 생성하는 방식이다.
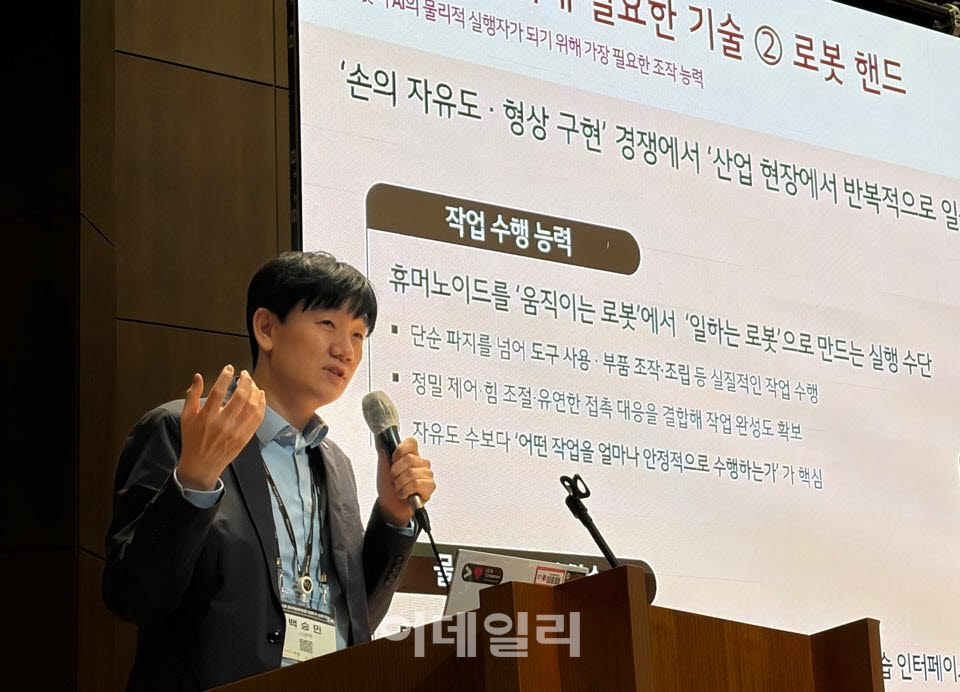
백승민 LG전자 로봇선행연구소장(상무)이 15일 서울 성북구 한국과학기술연구원(KIST)에서 열린 ‘제2회 한국로봇학회 전문가 심포지엄’에서 피지컬AI 기술 개발 현황과 로봇의 제조현장 적용 사례를 발표하고 있다. (사진=신영빈 기자)
그는 “실제 데이터를 증강한 합성 데이터를 섞는 것만으로도 작업 수행 정확도가 올라가더라”며 “이 부분은 나중에 엔비디아와 협업한 내용으로 좀 더 발표할 것”이라고 밝혔다.
LG전자는 서울 양재 데이터 팩토리에서도 제조·상업·가정 환경을 구현하고 로봇 작업 데이터를 수집하고 있다. 실제 공장의 작업환경을 재현해 로봇을 학습시키고, 이를 생산현장에 적용하는 기술을 개발 중이다.
남은 과제는 학습 시간을 줄이는 것이다. 백 소장에 따르면 테네시 공장의 철판 취급 작업을 로봇에 가르치는 데 수개월이 걸렸다. 새로운 공정마다 긴 학습 기간이 필요하다면 로봇 도입의 경제성을 확보하기 어렵다는 설명이다.
LG전자는 로봇이 적은 시연만으로 새로운 작업을 익히는 소량 예제 학습(퓨샷 러닝)과 별도 추가 학습 없이 작업을 수행하는 제로샷 학습, 다른 공장 환경에서도 기존 작업 능력을 활용하는 기술을 고도화할 계획이다.
백 소장은 “로봇이 오늘 배운 일을 환경이 달라진 내일도 해낼 수 있어야 한다”며 “한 로봇이 학습한 작업을 다른 로봇도 수행할 수 있도록 하는 것이 로봇 파운데이션 모델(RFM)이 해결해야 할 과제”라고 강조했다.