파블로항공은 ‘군집무인항공기시스템(UASSw)의 군집수준 정의 및 분류체계’ 논문이 한국항공우주학회지 11월호에 게재됐으며 군집 관련 핵심 기술 특허 5건을 신규 등록했다고 12일 밝혔다.
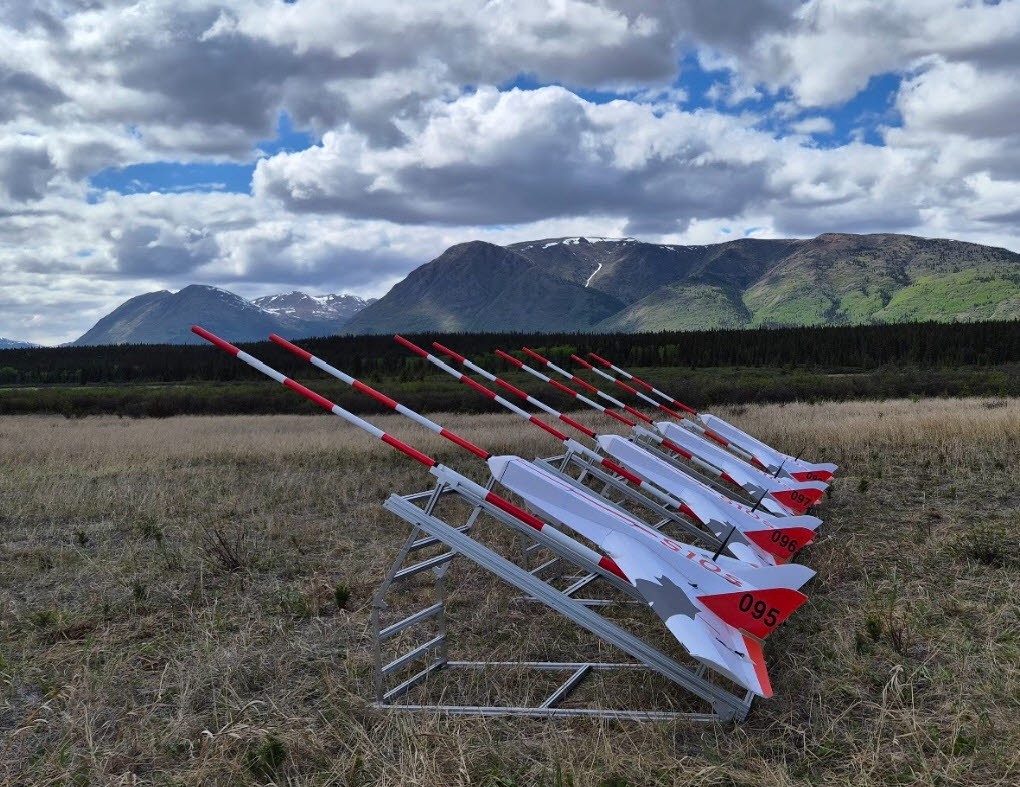
파블로항공이 지난 6월, 캐나다 이누빅(Inuvik)에서 열린 ‘북극 발전 엑스포 2026(ADE2026)’에서 ‘S10s 군집 전술 비행’ 시연을 준비하고 있다. (사진=파블로항공)
파블로항공은 논문에서 네트워크·협업·자율성을 핵심 축으로 삼은 ‘군집수준 5단계(LoS)’를 제시했다. 운용자와 무인기 시스템 간 운용 방식, 외부에서 관찰되는 군집 행동 등을 함께 고려한 분류체계다.
이 기준에 따르면 기체 간 통신이나 협업 없이 동기화된 편대비행을 수행하는 드론쇼는 2단계에 해당한다. 임무 상황에 따라 역할을 바꾸고 대형을 재편성하는 자율성을 갖춘 군집드론은 4단계로 분류한다. 논문에는 단계별로 필요한 기술과 활용 분야도 담았다.
회사는 지난 3월 항공우주시스템공학회지에 게재한 ‘통신 제약 하의 자율 군집 무인기를 위한 분산형 의사결정 및 경로계획’ 논문과 함께 이번 연구를 군집 기술 고도화에 활용할 계획이다.
국방 분야 실증도 진행하고 있다. 파블로항공에 따르면 이달 열린 ‘2026 대한민국 드론 공방전’에서 본선에 1위로 진출했으며, ‘드론’팀 참가 기업 중 유일하게 목표물을 직접 타격했다. 지난 9월 ‘2026 국방 드론 기술전’에서는 대한항공의 22대 규모 AI 군집드론 시연을 기술 지원했다.
지난달 국방기술진흥연구소 사업으로 진행한 실증시험에서는 위성항법시스템(GNSS) 전파가 차단된 환경에서 영상 기반 참조항법으로 자율비행을 유지했다. 비전 기반 종말유도 기술을 활용한 목표물 추적·타격도 수행했다고 회사 측은 설명했다.
새로 등록한 특허는 바람 정보 추정 기반 비행 제어, 공간 적응형 군집 비행 제어, 기계학습 기반 군집 비행 제어, 군집 비행체의 임무 수행과 회수 제어 등 5건이다. 회사가 확보한 특허는 총 69건으로 늘었다.
김영준 파블로항공 의장 겸 창업자는 “파블로항공의 군집기술 연구는 미래 국가 전략기술 발전의 기틀을 마련하고 핵심 기술을 내재화하는 데 있다”며 “군집기술의 고도화에 집중해 산업 전반에 걸친 무인기 혁신을 앞당길 수 있도록 최선을 다할 것”이라고 말했다.