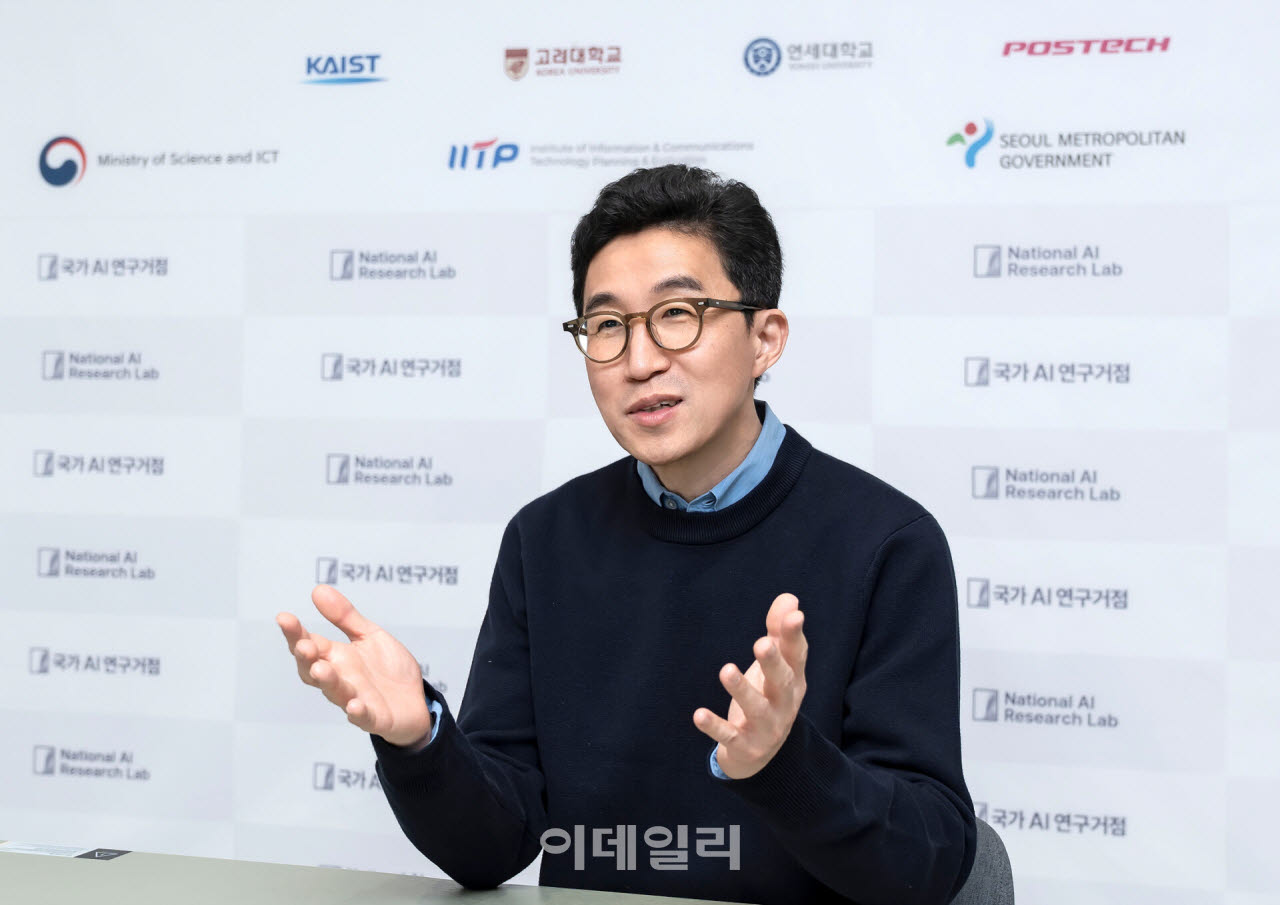
김기응 국가AI연구거점(NAIRL) 센터장이 이데일리와 인터뷰를 진행하고 있다. (사진=NAIRL)
챗GPT가 생성형 인공지능(AI)의 대중화를 단숨에 이끌었던 것처럼 범용 로봇도 어느 날 갑자기 등장할 것이라는 기대와 달리, 실제로는 농업·제조 등 특정 작업에서 실용성을 하나씩 증명하며 확산될 가능성이 높다는 설명이다.
김 센터장은 “사람들이 ‘피지컬AI의 챗GPT 모멘트’라는 표현에 너무 꽂혀 있는 것 같다”며 “피지컬AI는 언어모델보다 훨씬 어려운 만큼 갑작스러운 이벤트보다는 정의된 작업에서 실용적이고 쓸모 있는 것들이 증명되면서 확산될 것”이라고 말했다.
김 센터장이 이끄는 국가AI연구거점은 과학기술정보통신부와 정보통신기획평가원(IITP)이 지원하는 컨소시엄이다. KAIST·고려대·연세대·포스텍 등 4개 대학 교수 45명이 참여해 AI 기초·응용 분야의 다양한 연구를 진행한다.
김 센터장은 피지컬AI가 넘어야 할 대표적인 장벽으로 실세계 데이터 확보를 꼽았다. 인터넷에서 대규모 데이터를 모을 수 있는 언어모델과 달리 로봇은 현실 공간에서 직접 움직이며 데이터를 얻어야 한다. 데이터 하나를 모으는 데 시간과 비용이 들고, 사고나 고장처럼 위험한 상황을 학습 데이터로 만드는 것도 쉽지 않다.
학습 환경과 실제 투입 환경의 차이도 문제다. 시뮬레이션이나 제한된 환경에서 잘 움직이던 로봇도 조명이나 물체 배치 등 주변 조건이 조금만 달라지면 성능이 떨어질 수 있다.
김 센터장은 “실제 세상에서 훈련 데이터나 평가 데이터를 얻는 것이 가장 큰 병목 지점 중 하나”라며 “학습한 환경과 실제 로봇이 투입되는 환경에 차이가 생기면 아직 적응이 잘되지 않는 기술적인 한계도 있다”고 설명했다.
다만 이 병목이 장기적으로는 완화될 것으로 봤다. 시뮬레이터와 월드모델이 빠르게 발전하면서 현실에서 모든 데이터를 직접 모으지 않고도 합성데이터로 상당 부분 보완할 수 있기 때문이다.
그는 “합성데이터만 가지고 학습하더라도 실제 데이터를 상당 부분 보완하는 사례가 연구를 통해 나오고 있다”며 “기술이 계속 좋아지고 있어 실제 세상에서 반드시 데이터를 모아야 한다는 병목은 점차 해소될 것으로 본다”고 말했다.
농업 로봇을 예로 들었다. 비닐하우스에서 토마토를 따는 작업은 언뜻 단순해 보이지만 농작물의 모양과 위치, 주변 환경이 계속 달라 기존 로봇 기술만으로 자동화하기 쉽지 않다. 김 센터장 연구실도 농기계 기업 대동과 농작물 적엽·수확 로봇 관련 연구를 진행하고 있다.
김 센터장은 “정형화된 작업처럼 보여도 실제 환경은 굉장히 다양하고 복잡하다”며 “이런 영역에 AI가 접목되면서 기존보다 훨씬 자동화된 사례가 나오고, 이를 하나씩 쌓아가면서 확산될 것”이라고 전망했다.
현실에 투입된 로봇에는 단순한 작업 성공률 이상의 능력도 필요하다. 센서가 고장 나거나 관절 일부가 작동하지 않는 상황에서도 임무를 이어가는 ‘견고함’이다.
현재 시각·언어·행동(VLA) 모델은 필요한 정보가 정상적으로 주어지는 환경에서는 빠르게 발전하고 있지만 예상하지 못한 장애가 발생했을 때 대응 능력은 부족하다는 게 김 센터장의 설명이다.
그는 화재·재난 현장을 예로 들며 “센서가 갑자기 고장 나 정보가 들어오지 않거나 관절 하나가 작동하지 않을 수도 있다”며 “이런 장애 환경에서도 견고하게 행동할 수 있는 VLA가 필요하다”고 말했다.
농업 현장도 마찬가지다. 여름철 비닐하우스처럼 고온의 환경에서는 카메라 등 센서가 제대로 작동하지 않을 수 있다. 김 센터장은 “사람은 안 보이면 더듬어서라도 일을 하지만 현재 VLA는 보이던 것이 안 보이면 일을 못한다”며 “풀어야 할 문제가 많다”고 말했다.
AI가 현실세계로 나오면서 안전 문제가 커지는 것처럼 소프트웨어 영역에서는 AI 에이전트의 보안이 새로운 과제로 떠오르고 있다.
특히 여러 AI가 함께 일하는 멀티에이전트 환경에서는 에이전트가 다른 에이전트를 스스로 찾아 협력을 요청하고 업무에 필요한 정보를 전달한다. 이 과정에서 어떤 정보까지 공유할 수 있는지, 어떤 정보는 외부로 나가서는 안 되는지를 구분해야 한다.
김 센터장은 “멀티에이전트 환경에서는 어떤 정보를 공유하고 무엇을 보호해야 하는지 아직 규약이 명확하지 않다”며 “관련 연구도 아직 이론적인 토대를 만드는 단계여서 당분간 보안은 큰 화두가 될 것”이라고 말했다.
AI 에이전트가 실제 업무에 쓰이기 위해서는 긴 작업을 안정적으로 마치는 능력도 중요하다고 봤다. 김 센터장은 연구 관련 구현 작업을 에이전트에 맡기면 3~4일간 스스로 코드를 작성하고 실험하며 문제를 수정하도록 하는 경우도 있다고 소개했다.
그는 “작업 시간이 길어질수록 매 단계에서 발생하는 작은 실수가 누적돼 마지막에는 실패할 수 있다”며 “오류를 그때그때 수정하면서 긴 작업을 안정적으로 끝낼 수 있게 만드는 기술이 중요하다”고 말했다.
김 센터장은 피지컬AI와 에이전트AI 모두 기술의 가능성만큼 현실에서 안정적으로 작동하는 능력이 중요해질 것으로 봤다. 피지컬AI 역시 범용성을 한 번에 좇기보다 현장에서 쓸모를 입증하는 과정이 먼저라는 설명이다.
김 센터장은 “현실적으로 보면 아직 차근차근 빌드업하는 단계”라며 “쓸모 있는 사례가 쌓인 뒤에 피지컬AI가 더 넓게 확산될 것이라고 본다”고 내다봤다.