케이엔알시스템은 슈퍼휴머노이드에 탑재할 로봇 다리의 이족보행 시험을 마쳤다고 18일 밝혔다.
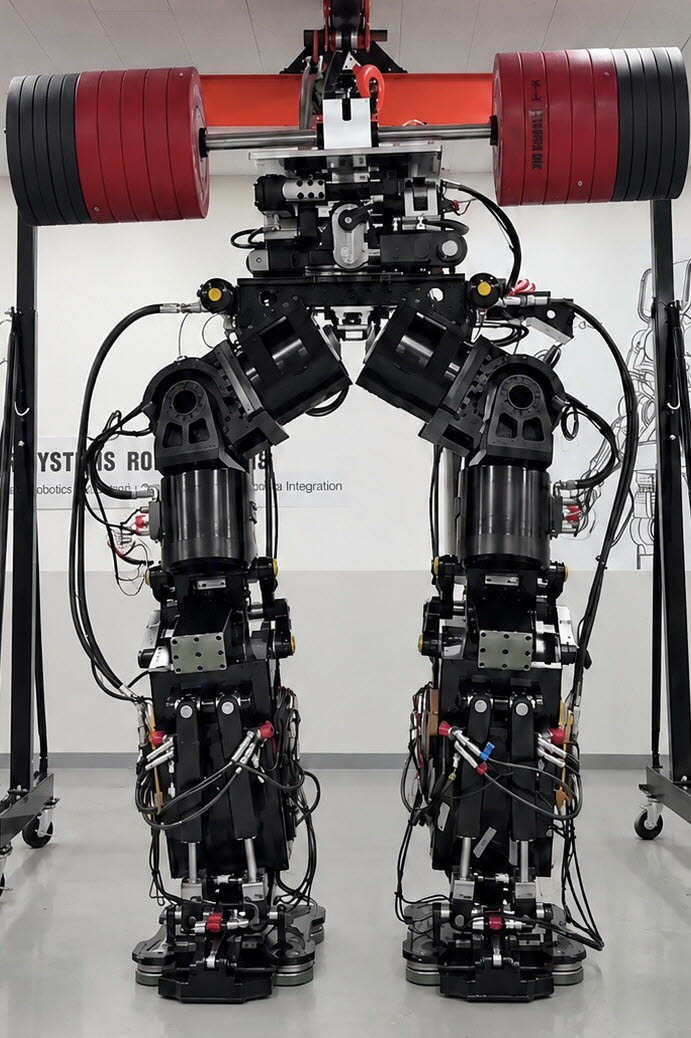
케이엔알시스템 슈퍼휴머노이드 하체부 (사진=케이엔알시스템)
로봇 다리는 한쪽에 6개씩 총 12개 관절로 구성됐다. 관절을 움직이는 데는 자체 개발한 1만Nm(뉴턴미터)급 유압 회전 구동기와 유압을 정밀하게 제어하는 서보밸브를 썼다. 한 발로 무게를 지탱할 때 균형을 잡기 쉽도록 무게중심을 낮추고 무릎은 최대 135도까지 굽힐 수 있게 설계했다.
전신을 결합한 로봇의 설계 목표는 자체 무게를 포함해 최대 3t의 하중을 지지하는 것이다. 팔로 들어 올리는 작업물의 목표 중량은 한 팔 300kg, 양팔 합계 600kg이다. 회사는 건설·제철 현장과 원전 해체, 재난 대응 등 사람이 무거운 물체를 다루기 어렵거나 위험한 작업에 투입하는 것을 목표로 한다.
케이엔알시스템은 보행 속도를 시속 3~4km까지 높이고 경사로와 비포장도로, 계단에서 보행 성능을 검증할 계획이다. 외부 충격을 받았을 때 스스로 균형을 회복하는 기능도 시험한다.
내년부터 판매에도 나설 계획이다. 김 대표는 앞서 이데일리와 인터뷰에서 내년 5대 판매를 우선 목표로 제시했다. 초기에는 소량 주문 제작 방식으로 공급하고 향후 생산량이 늘어나면 가격을 굴착기 등 기존 중장비와 경쟁할 수 있는 수준까지 낮춘다는 구상이다.
김 대표는 “올 연말까지 전신 완성체를 마무리하고 내년에는 원격제어부터 자율주행까지 빠르게 발전시켜 나갈 것”이라며 “보기 좋은 로봇보다 건설·제철·재난 현장에서 실제로 일을 잘하는 로봇을 만드는 게 목표”고 말했다.