팔레트 3.0은 시마AI가 지난 6월 발표한 ‘에이전틱 팔레트’의 새 버전이다. 시마AI의 AI 반도체 ‘모달릭스’ 한 개에서 대규모 언어모델(LLM)과 이미지·텍스트를 함께 처리하는 시각언어모델(VLM) 등을 구동한다. 모델별 실행 환경을 도커 컨테이너로 분리해 여러 모델을 동시에 운용할 수 있다.
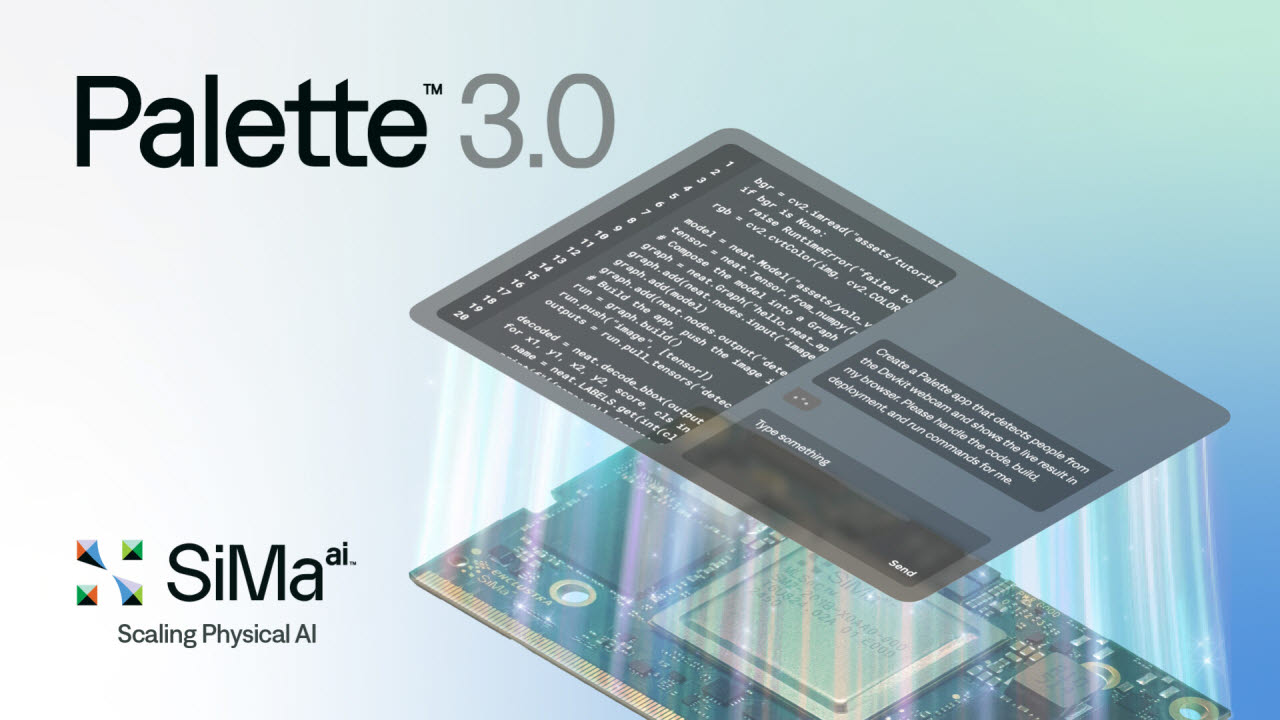
시마AI 에이전틱 소프트웨어 ‘팔레트 3.0’ (사진=시마AI)
모달릭스 칩과 16GB 메모리를 갖춘 시스템 온 모듈(SoM)에서는 오픈AI의 ‘GPT-OSS-20B’도 실행할 수 있다. 입력에 따라 일부 전문가 모듈을 선택해 연산하는 전문가 혼합(MoE) 방식의 모델이다. 시마AI는 개발자가 생성형 AI 애플리케이션에 맞게 수정할 수 있는 오픈소스 코드도 제공한다.
로봇과 드론에 쓰이는 인지·거리 추정·추론 모델의 처리 속도도 높였다. 시마AI는 실제 기기의 전력 제약을 고려해 측정한 모델별 성능을 자사 ‘모델 브라우저’에 공개했다.
협력사와 함께 여러 센서의 정보를 결합하는 센서 융합 기능과 신경망으로 주변 공간의 깊이를 추정하는 기능도 추가했다. 가상 환경에서 로봇의 동작 결과를 다음 판단에 반영하는 ‘폐쇄 루프’ 디지털 트윈 시뮬레이션도 지원한다. 개발자는 이를 활용해 로봇이 주변 변화를 인식하고 다음 동작을 결정하는 과정을 반복 검증할 수 있다.
크리슈나 랑가사이 시마AI 창립자 겸 최고경영자(CEO)는 “오늘날 피지컬 AI의 근본적인 병목 현상은 매월 진화하는 소프트웨어와 이에 대응하는 데 수년이 걸리는 기존 실리콘 하드웨어 간의 뚜렷한 격차에서 비롯된다”고 말했다.